星期日 · 2026年11月15日
08:13:45
作者:链上吃瓜员 更新时间:2026-11-14 16:20
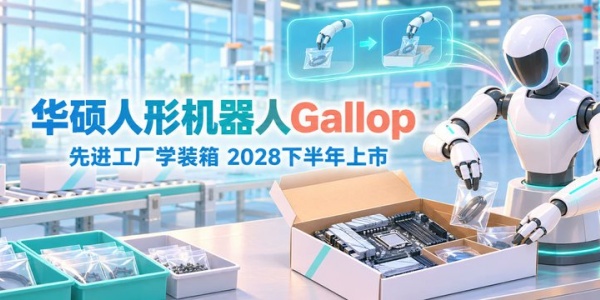
2026年11月13日,华硕发布了首款人形机器人Gallop。官方说它的第一份工作是在自家电子制造服务工厂做主板配件装箱,这是个真实工位,每块主板大约20秒,目标是在20秒内把成功率做到99.5%。客户试点计划2027年开展,正式上市目标定在2028年下半年。通过下文,各位就能清楚这款机器人现在具体在干什么、速度和成功率要求是什么,以及大概什么时候能到客户手里。2026年11月13日,华硕发布了首款人形机器人Gallop。官方说它的第一份工作是在自家电子制造服务工厂做主板配件装箱,这是个真实工位,每块主板大约20秒,目标是在20秒内把成功率做到99.5%。客户试点计划2027年开展,正式上市目标定在2028年下半年。通过下文,各位就能清楚这款机器人现在具体在干什么、速度和成功率要求是什么,以及大概什么时候能到客户手里。
这次介绍来自 ASUS 官网新闻中心,博文作者是 Albert Chang 博士。Gallop 由华硕实体AI解决方案事业群下的人形机器人事业部打造。联席CEO许先越近期也曾在 CNBC 介绍过它。
这道工位要处理约15件小型配件,许多装在薄透明袋里。官方给 Gallop 定的目标,和这道工位对工人的要求一样:在20秒内,成功率达到99.5%。
官方称,这是真实工厂里的工位,已经走通了人示范任务、机器人学习,再到产线测试的完整流程。成功率数字仍是目标,不能当成已经达成的实测成绩,也不能据此说它已在量产线上全班次稳定达标。
博文把这套学习方式比作带新同事。华硕从已有的开源模型起步,官方称不自建巨型模型。
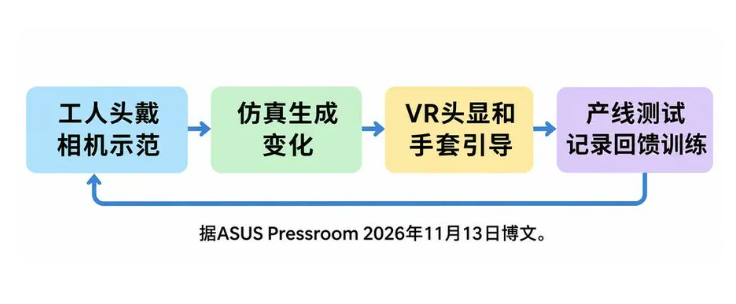
有经验的工人在同意后戴上小型头戴相机,让 Gallop 学习真实做法。训练中还会用仿真生成变化。
操作员还会戴上 VR 头显和手套,用同样的零件和相机引导机器人操作。部署后的运行记录,也会继续回馈训练。
华硕的判断是,优势不在更多数据,而在对的数据:在真实工位上处理真实零件,按实际质量规则完成任务。工人就是教它这些的人。
官方把内部工作分成四层。规划层先看场景、理解任务,再拆成步骤;监督层是第二个AI,检查每一步,发现错误就重新规划。
技能层负责伸手抓取,再把物品放到位。控制层精确驱动手臂和手,遇到问题立即停下。
层与层之间用固定接口连接,官方称,这样换上新模型时不用重建机器人。Gallop 机内使用单颗 NVIDIA Jetson AGX Thor 作为计算平台,搭配标准机器人软件。
按官方介绍,现在的 Gallop 采用固定基座,配双臂。它眼下的强项,是工位上的拣取和放置。
身体和灵巧手由华硕自研,电机等标准件来自既有供应商。博文称,手是人形机器人最难做、全球仍然稀缺的部分,这也是华硕选择自己做手的原因。
自研的灵巧手带有触觉,官方计划在未来一年把它装进机器人。加上轮子,也是下一步的计划。
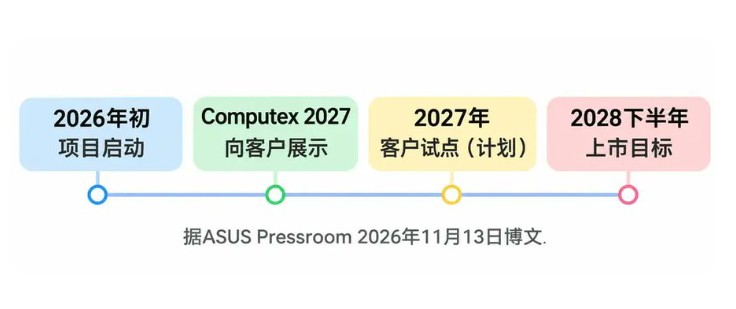
项目在2026年初启动,官方计划在 Computex 2027 向客户展示 Gallop。客户试点计划在2027年开展,上市目标是2028年下半年。
华硕先选电子制造,是因为这是自己最熟悉的行业。官方称,许多岗位都用得上拣取和放置这类技能,未来还计划走向医院和服务场所。
谈到工人,博文称,做 Gallop 不是为了替代工人,而是瞄准最难招人的重复性、体力消耗大的工位。按官方设想,教机器人的人之后转去做调试和监督,也参与改进机器人。
华硕在台湾上市,股票代码是2357.TW;从投资角度,这项新业务仍要看后续能否兑现计划。
下一步就看 Computex 2027 的展示,以及计划中的2027年客户试点。届时能否拿出实测结果,把20秒内99.5%的成功率目标做实,是最具体的检验。
复制本文链接
资讯文章中币网所有,未经允许不得转载。
技术·15小时前
技术·16小时前
技术·20小时前
技术·20小时前
技术·20小时前
技术·21小时前
技术 · 2026-11-07 17:50
技术 · 2026-11-05 16:05
技术 · 2026-11-04 13:40
技术 · 2026-10-27 14:16
技术 · 2026-10-26 17:12
技术 · 2026-09-22 15:52